元戎启行探索自动驾驶基座模型
AI 总结
元戎启行CEO周光在2026世界智能网联汽车大会上表示,公司正围绕自动驾驶大模型范式展开探索,通过更大规模训练、更完整的训练体系和持续积累的真实世界数据,研究基座模型。元戎启行还在探索递归式自我改进(RSI),让基座模型参与后训练过程中的数据分析、数据配比优化和训练策略调整。公司称,其基座模型在同一架构中统一驾驶决策、场景理解和行为评估;Superfluid Lab则围绕基座模型、VLA模型及世界模型开展研究。报道还提到,DrivingBench曾让GPT-6 Astra等通用多模态大模型尝试直接控制真实汽车;在封闭场地低速测试中,GPT-6 Astra第二次尝试完成了全部指定路线,但报道指出,这与复杂开放道路上的实际自动驾驶仍有明显差距。
深度见解
该报道将通用模型完成有限驾驶实验与元戎启行的基座模型路线、递归式训练自动化及更广泛物理AI研究方向联系起来。
10月23日,元戎启行CEO周光受邀出席2026世界智能网联汽车大会,并在主题演讲中谈到了自动驾驶行业正在面临新的挑战。
随着通用AI开始尝试控制真实汽车,并在机器人任务中展现出新的能力,自动驾驶与具身智能领域正面临来自行业之外的技术冲击,原有的竞争边界正在发生变化。
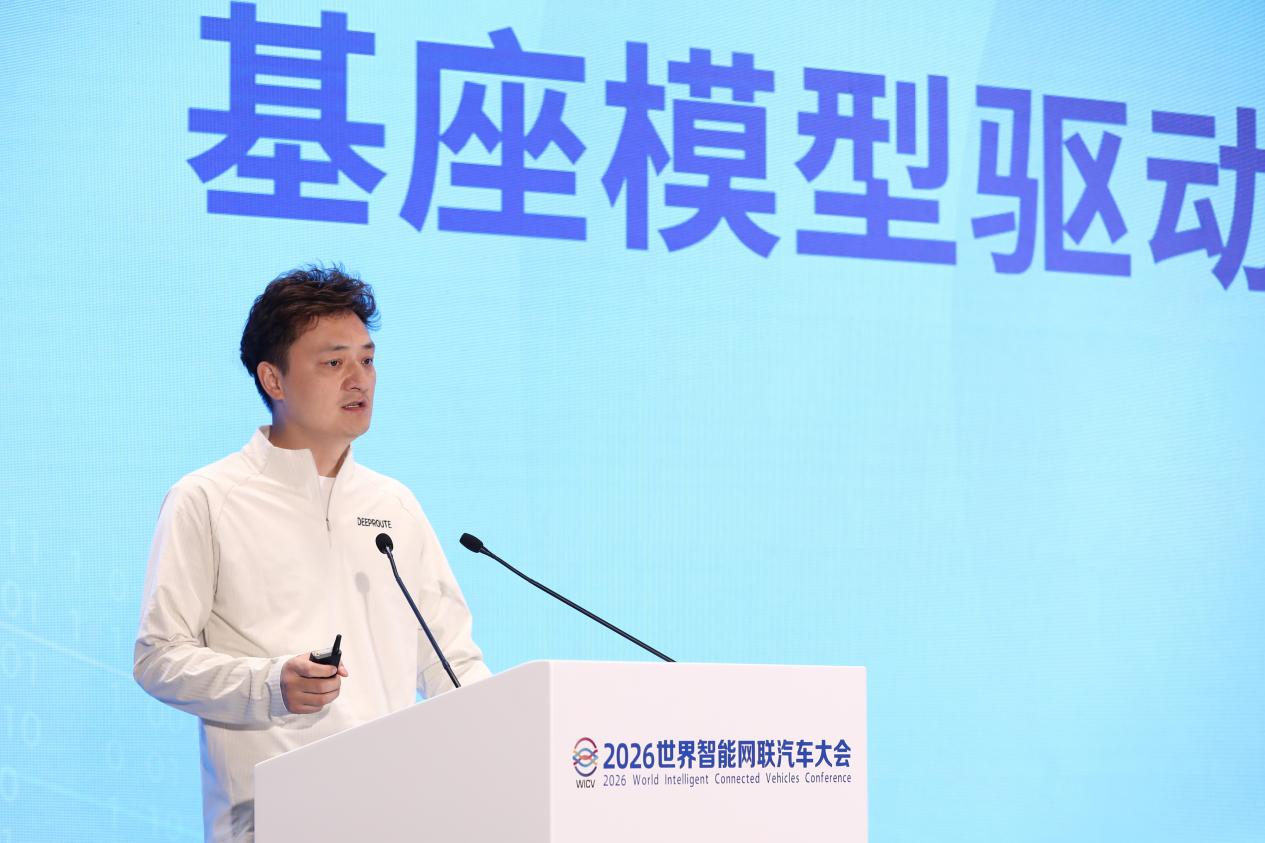
面对通用AI带来的行业焦虑,周光认为,自动驾驶企业需要重新思考下一阶段的核心竞争力。元戎启行选择以基座模型为核心,通过更大规模的训练、更完整的训练体系,以及持续积累的真实世界数据,探索推动自动驾驶能力实现数量级提升的新路径。
通用多模态模型冲击行业壁垒,元戎以基座模型应对挑战
#DeepRoute#GPT-6 Astra#DrivingBench#Superfluid Lab#DeepRoute IO 4.0