百度发布Apollo World虚拟验证世界模型
AI 总结
百度Apollo在深圳百度AI Day·Apollo专场首次披露面向物理AI和自动驾驶的智能体驱动全模态世界模型Apollo World。该系统将车辆、行人和骑行者建模为可交互的AI智能体,生成相机画面与激光雷达点云,并支持从接单到送达的完整出行任务;据InfoQ、IT之家等报道,该模型已用于萝卜快跑的全球化测试与验证。百度称其每天可完成约十万公里虚拟路测,但AIbase报道指出,该模型尚无法完整模拟真实环境,虚拟数据仍需与实际道路数据结合。
深度见解
Apollo World把部分自动驾驶验证从稀缺的真实道路测试转向可规模化的虚拟环境,但百度的效率数据尚无独立验证。
“世界模型,重点不是渲染的画质是否好看,而是模拟器是否能忠实还原现实物理规律和行为的因果”。11月3日,在深圳举行的百度AI Day·Apollo专场上,百度Apollo首次披露面向物理AI的智能体驱动全模态世界模型Apollo World,并提出世界模型“2+3”判断标准。目前,该模型已用于萝卜快跑全球化测试与验证,助力无人驾驶规模化落地。
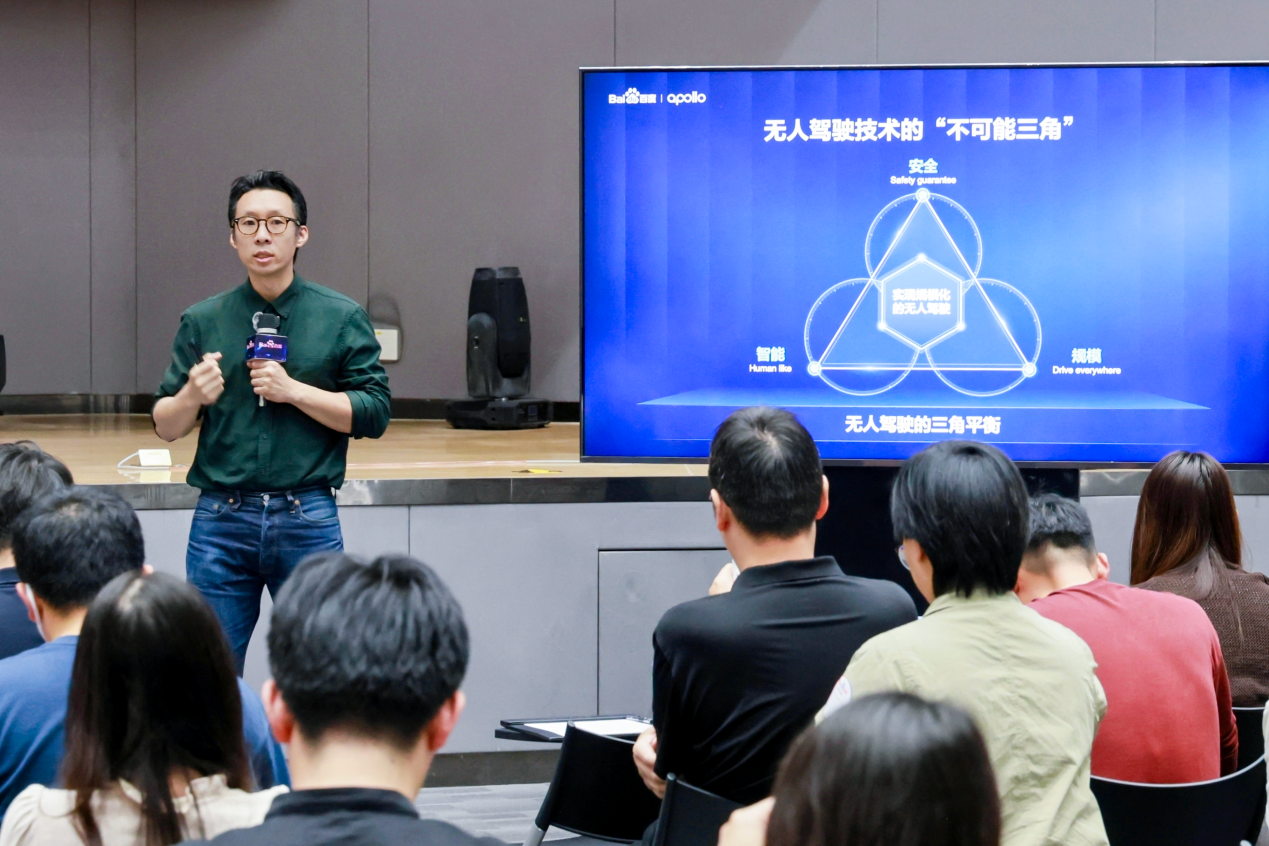
百度智能驾驶事业群组(IDG)首席架构师、IDG技术委员会主席王亮表示,世界模型不能只做“生成炫酷视频的画师”,更要成为验证无人驾驶安全性的“考官”。萝卜快跑是中国唯一以端到端技术规模化运行 L4 无人驾驶的出行平台,端到端全无人运营超百万公里,Apollo World为其提供虚拟训练环境,帮助“学生” AI Driver学习、验证和迭代。